

切削加工には、マシニングセンタなどの工作機械を使う方法が広く知られています。
一方、近年では産業用ロボットを切削加工に採用する取り組みが進んでいます。
ロボットならではの広い動作範囲や、工具の向きを柔軟に変えられる特長を活かし、人が行っていた加工の自動化や、大型ワーク・複雑な形状の加工などに利用されています。
では、ロボットはどのような仕組みで切削加工を行うのでしょうか?
今回は、ロボットによる切削加工の仕組みから、必要な機器、加工の流れ、導入時に知っておきたいポイントまで、わかりやすく解説します。
目次
ロボットで切削加工する仕組み
切削加工とは、工具を使って材料の不要な部分を削り取り、目的の形状に仕上げる加工方法です。なお、この記事では、加工する材料を「ワーク」と呼びます。
ロボットによる切削加工では、産業用ロボットの先端にスピンドルなどの加工機器を取り付け、そこに切削工具を装着して加工を行います。ロボットが工具の位置や姿勢を制御しながら動作することで、ワークの表面を削ったり、形状に沿って加工したりすることができます。
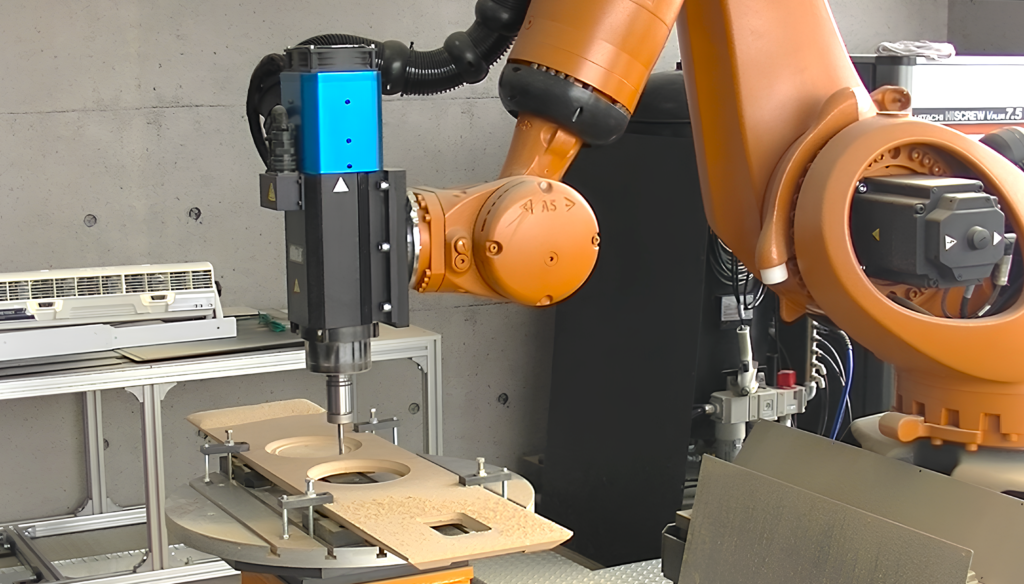
ロボットによる切削加工に必要な機器
ロボットで切削加工を行う場合、産業用ロボットだけを用意すればよいというわけではありません。システムの中心となる産業用ロボットに、加工に必要な機器や工具、ワークを固定するための治具などを組み合わせます。また、加工内容に応じて、加工データを作成するためのソフトウェアやシミュレーション機能なども活用します。
ここでは、代表的な構成要素をご紹介します。
産業用ロボット
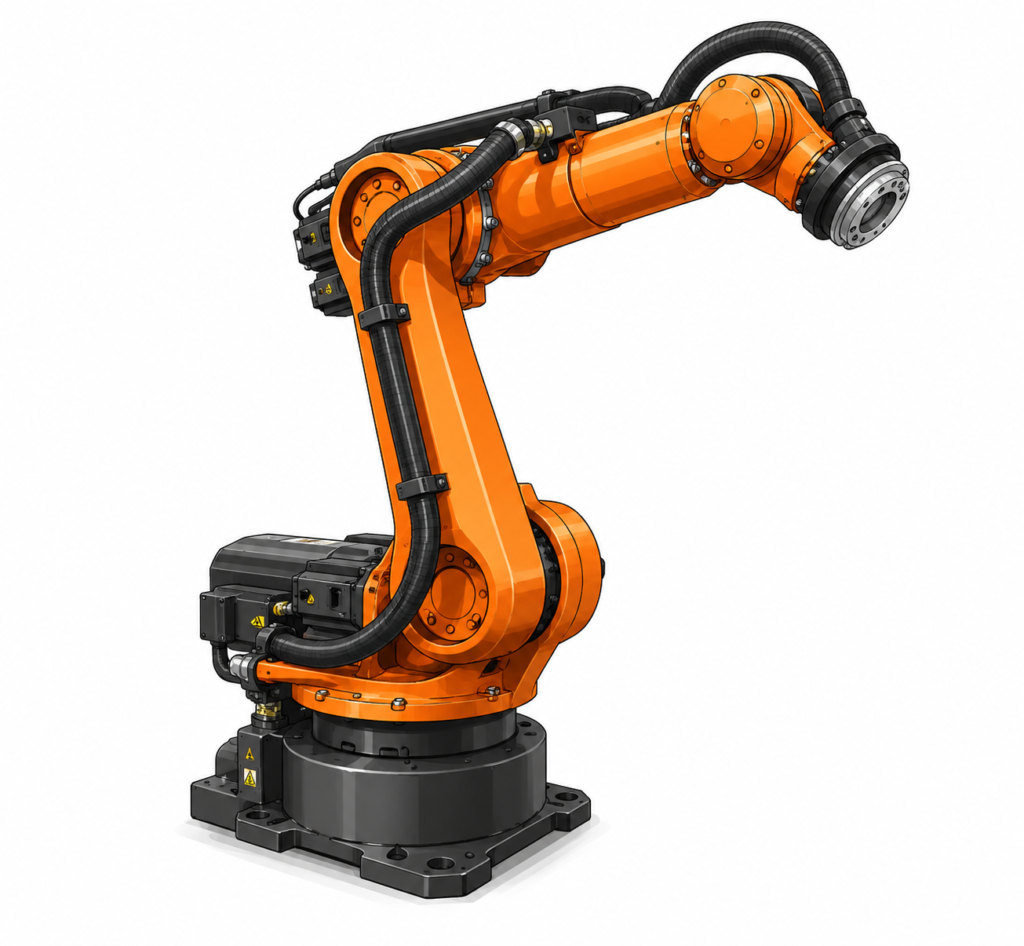
ロボット切削加工システムの中心となるのが、産業用ロボットです。
ロボットの先端にスピンドルなどの加工に必要な機器を取り付け、設定されたプログラムに従って、工具の位置や姿勢を制御します。複数の関節を持つロボットアームを動かすことで、工具をさまざまな位置や方向へ移動させることができます。
また、加工するワークの大きさや重量、必要な動作範囲、加工内容などに応じて、適したロボットを選定する必要があります。
スピンドル
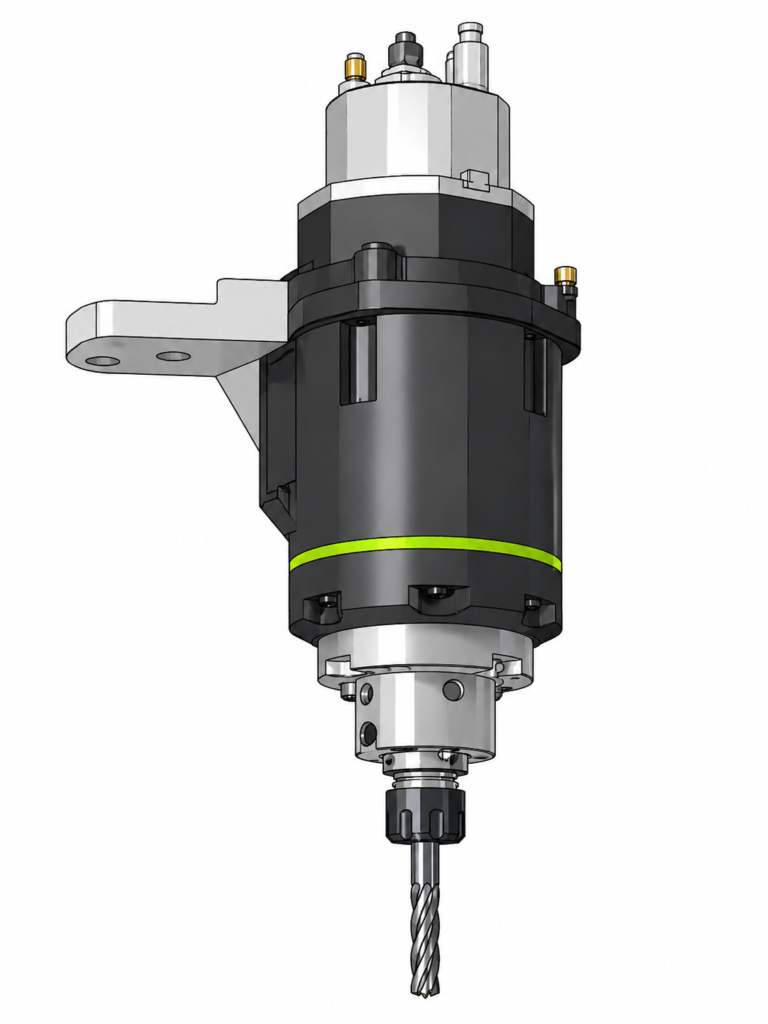
切削工具を取り付け、高速で回転させるための装置です。
スピンドルによって工具を回転させながら、ワークを切削します。
加工する素材や加工内容によって必要な回転数や出力などが異なるため、用途に応じた選定が必要です。
切削工具
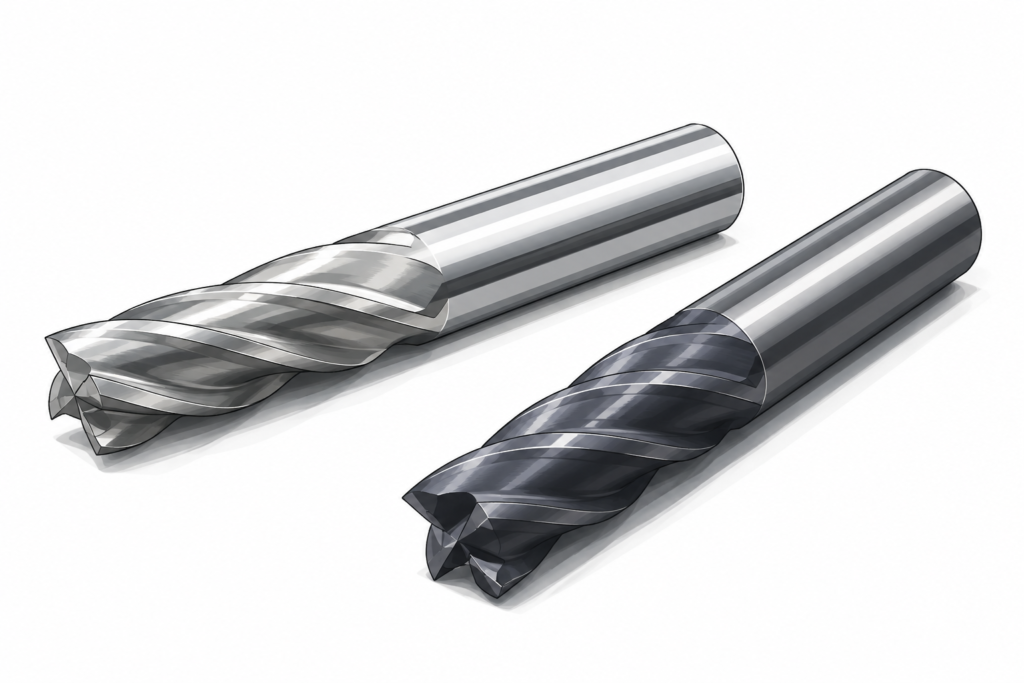
ワークを削るための切削工具です。
エンドミルやドリルなどが代表的で、加工する素材や加工内容に応じて工具の種類やサイズなどを選定します。
クランプ治具
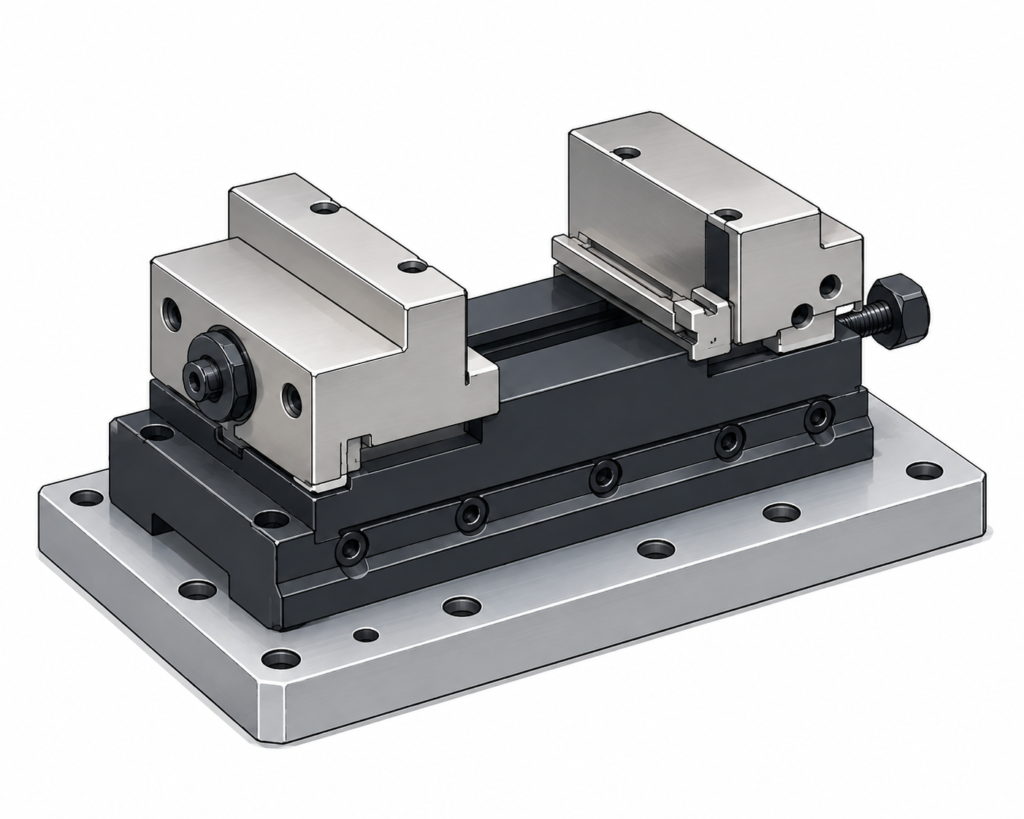
ワークを所定の位置に固定するための器具です。
切削中にワークが動いてしまうと加工結果に影響するため、ワークの形状や加工内容に合わせて固定方法を検討します。固定方法には、手動で締め付けるもののほか、空圧や油圧、電動などを利用してワークを固定するものがあります。また、加工内容や生産方式に応じて、ワークの固定・解除を自動化することも可能です。
加工プログラムの作成とシミュレーション
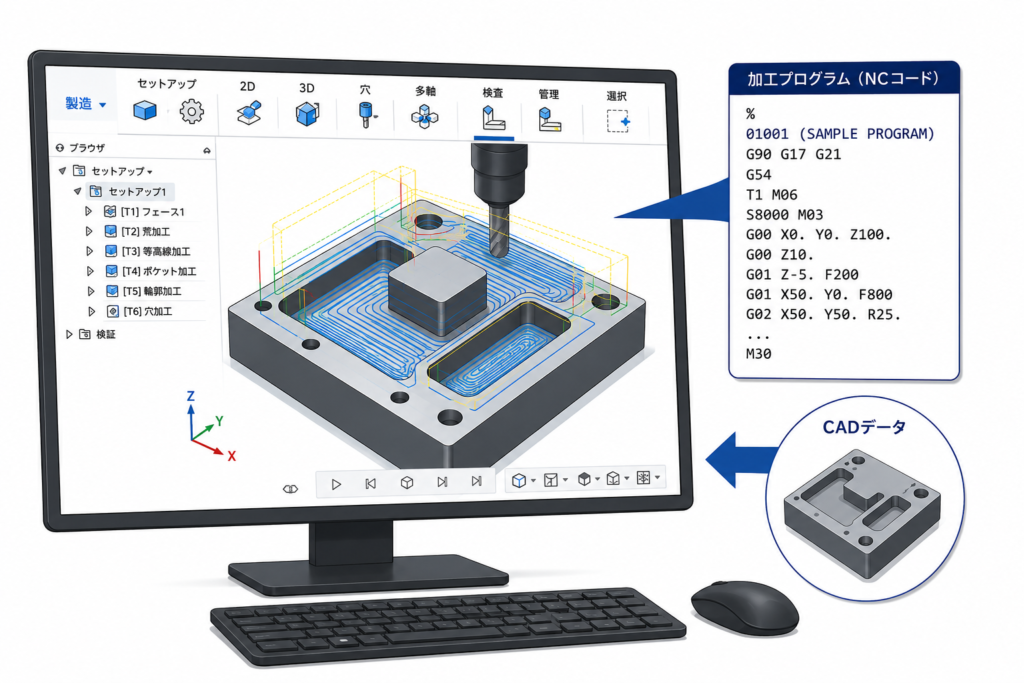
加工プログラムは、ティーチングで作成する方法のほか、オフラインティーチングソフトやCAD/CAMを活用して作成する方法があります。
オフラインティーチングソフトやCAD/CAMを活用する場合は、ワークの3次元データなどをもとに、工具の移動経路や加工条件を設定します。作成したデータは、使用するロボットや制御システムに合わせて調整し、ロボットを動かすためのプログラムとして出力します。
また、シミュレーション機能を持つソフトを使うことで、ロボットの動作や、ワーク・治具・周辺設備との干渉の有無を事前に確認できます。
ロボット切削加工の基本的な流れ
ロボットによる切削加工では、加工するワークの形状をもとにロボットを動かすプログラムを作成します。基本的な流れは以下の通りです。
STEP1:ワークと加工内容を確認する
まず、加工するワークについて確認します。
・素材
・サイズ、重量
・形状
・加工する箇所
・必要な加工精度
・加工の種類や削る量
などを確認し、どのような加工方法が適しているかを検討します。
STEP2:加工プログラムを作成する
加工する形状に合わせて、工具の種類や加工経路、加工条件などを設定し、ロボットを動かすための加工プログラムを作成します。作成方法には、実際にロボットを動かしながら動作を教示するティーチングのほか、オフラインティーチングソフトやCAD/CAMなどを活用する方法があります。また、シミュレーション機能を持つソフトを使うことで、ロボットの動作や周辺設備との干渉などを事前に確認できます。
STEP3:ロボットの動作を確認する
作成した加工プログラムをもとに実機でロボットを動作させ、ワークや治具、周辺設備との干渉がないかを確認します。また、加工位置に到達できるか、無理のない姿勢で動作できるかなども確認し、必要に応じて加工経路やプログラムを調整します。
STEP4:実機で加工する
動作確認や加工準備が完了したら、作成した加工プログラムを実行します。
スピンドルを搭載したロボットが動作し、回転する工具でワークを切削します。
加工後は仕上がりを確認し、必要に応じて工具や加工条件、ロボットの動作などを調整します。
ロボットによる切削加工でできること
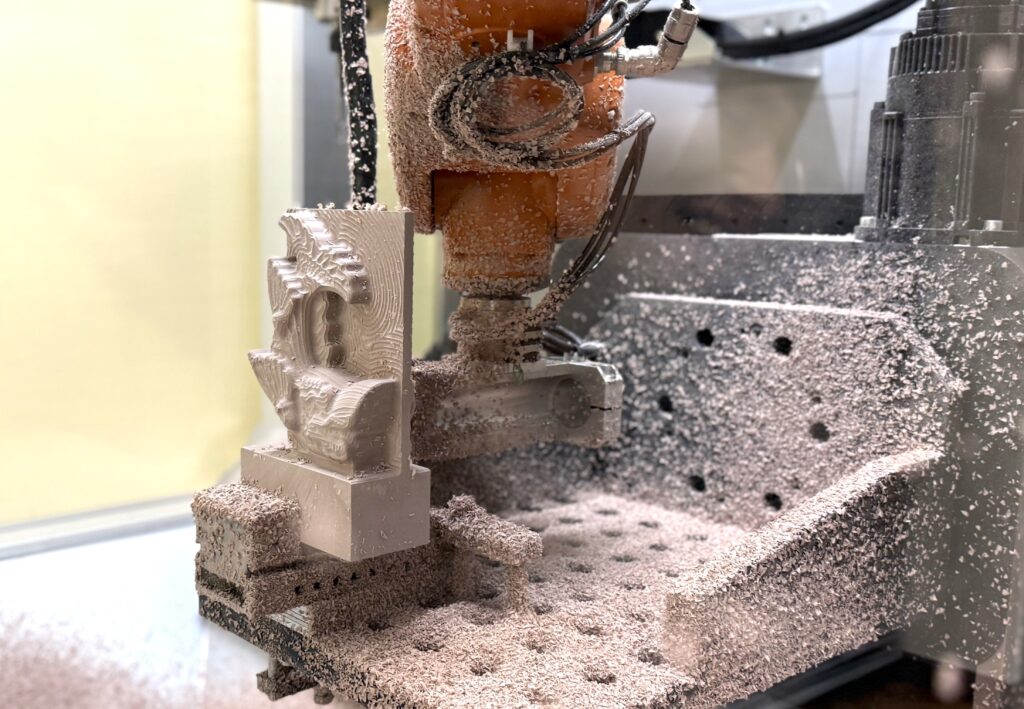
ロボットによる切削加工では、ワークの形状や素材、加工目的に応じて、さまざまな加工に対応できます。
ここでは、代表的な加工例を紹介します。
• 3次元形状の切削: 曲面や複雑な形状に沿った加工
• トリミング: 成形品などの不要な部分を切り取る加工
• 穴あけ: ワークに穴をあける加工
• 面取り: 角部を削り、角を落とす加工
ロボットは、工具の位置や姿勢を柔軟に変えられるため、複雑な形状や多方向からの加工、大型ワークの加工などに活用されています。
また、切削加工だけでなく、バリ取りや研磨などの仕上げ工程にもロボットを活用できます。
ロボットによる切削加工で知っておきたいこと
ロボットによる切削加工では、工具をどのように動かすかだけでなく、加工時にロボットへかかる力や、ロボットの姿勢、工具の選定、ワークの固定方法なども加工結果に影響します。
ここでは、ロボットで安定した切削加工を行うために、特に重要な4つのポイントを紹介します。
ロボットの剛性
切削加工では、工具とワークの接触によって切削抵抗が発生し、ロボットの構造や姿勢によっては加工精度に影響する場合があります。そのため、必要な精度や表面品質を確保するには、ロボットの剛性だけでなく、工具や加工条件も含めてシステム全体を検討することが重要です。
関連記事:
「ロボットで削る・バリ取りするメリットとは?マシニングセンタ(工作機械)との違いと自動化の特長を解説」
ロボットの姿勢
ロボットは、姿勢によって剛性や動作の安定性が変わる場合があります。そのため、単に工具の経路を決めるだけでなく、加工中のロボット姿勢も考慮して動作を検討することが重要です。
工具と加工条件
加工する素材や形状に合わせて、工具の種類やサイズ、回転数、送り速度、切込み量などの加工条件を適切に設定する必要があります。
加工条件は加工品質だけでなく、工具への負荷や加工時間などにも影響します。
ワークの固定
切削中にワークが動かないよう、加工内容に適した治具や固定方法を選ぶことも重要です。
特に、大きなワークや複雑な形状のワークでは、加工する位置や方向も考慮して固定方法を検討する必要があります。
ロボット加工の適性を見極める
ロボットによる切削加工が適しているかを判断する際は、ワークの形状や素材、サイズに加え、実際に行う加工内容も確認する必要があります。
具体的には、次のような点が判断のポイントになります。
• どの部分を加工するのか
• どの方向から加工するのか
• どの程度の量を削るのか
• どのような工具を使用するのか
• どの程度の加工精度が必要なのか
これらの条件によって、必要なロボットの動作範囲や工具の姿勢、加工条件などが変わります。ワークの形状によっては、工具を加工位置まで移動できても、適切な姿勢を保てない場合があるため、実際の加工を想定して判断することが大切です。
ロボット加工に向いているワークの特徴については、こちらの記事で詳しく解説しています。
関連記事:
「ロボット加工に向いているワークとは?形状・素材・サイズ別に得意な加工を解説」
まとめ
切削加工ではマシニングセンタなどの工作機械が広く使用されていますが、産業用ロボットを活用した切削加工も行われています。ロボットは、広い動作範囲と多軸動作を活かし、工具の位置や姿勢を柔軟に変えながら加工できます。
一方、安定した加工を行うには、ロボットの剛性や姿勢、工具、スピンドル、治具、加工条件などを含めて、加工システム全体を検討する必要があります。
ロボット加工への適性は、ワークの形状や素材、サイズだけでなく、加工内容や必要な精度によっても変わります。ロボット本体だけで判断せず、ワークと加工内容をもとに、加工システム全体で検討することが大切です。
テスト加工のご案内
弊社では、社内にロボット展示機を備え、お客様の実際のワークをお預かりして「テスト加工」を随時実施しています。加工の可否や加工品質の確認、最適な加工条件の検証を事前に行うことで、導入前の不安や技術的リスクの低減につながります。
「他社では加工が難しいと言われた」「自社のこの部品がロボットで加工できるか試したい」「大型ワークの加工方法を見直したい」など、ロボットによる加工・自動化をご検討中の方は、お気軽にご相談ください。

> お問い合わせはこちら
> インフィニティソリューションズ㈱ホームページへ
その他のロボット加工に関する記事は下記よりご覧いただけます。
> ロボット加工に関する記事はこちら

